
Явный метод Эйлера прибавляет гармоническому осциллятору частотой 1 Гц около 1,097% энергии за шаг в 1/60 секунды. Симплектическая схема при подходящем постоянном шаге удерживает ошибку в ограниченном диапазоне. Основатель «Школы траблшутеров» Олег Брагинский и ученик Антон Бессарабов сравнивают устойчивость методов для игровой физики.

Рис. 1. Одна пружина – разные судьбы энергии
Энергия, которой не было
Гармонический осциллятор – модель колебаний с уравнением ẍ = −ω²x. Пружину и малые колебания маятника можно описать такой системой. При единичной массе полная энергия E = (v² + ω²x²)/2; в расчёте ниже ω = 2π рад/с, x₀ = 1, v₀ = 0 и dt = 1/60 с.
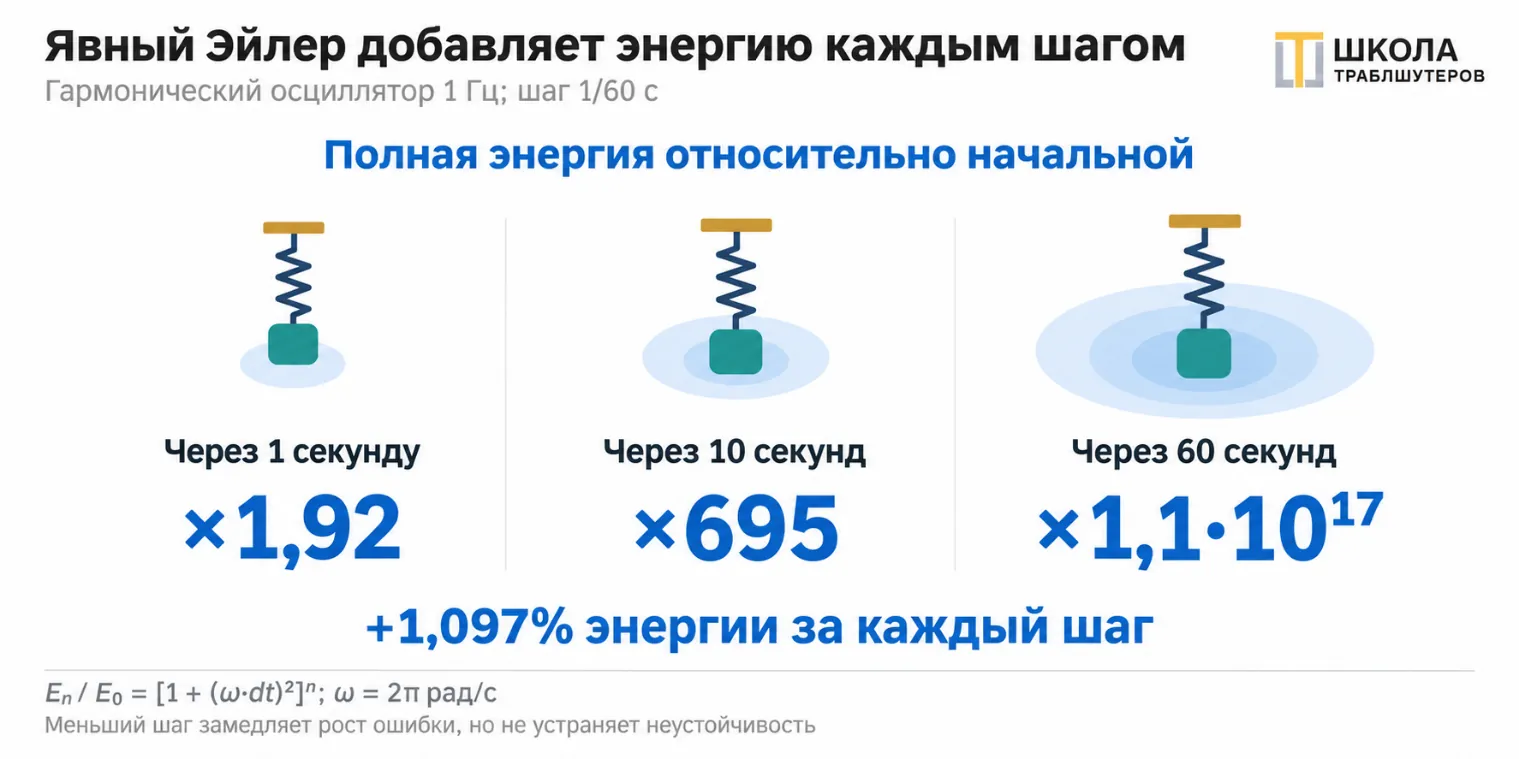
Рис. 2. Энергия появляется из численного шага
Явный метод Эйлера обновляет положение по старой скорости, а скорость – по старому положению. Простая запись удобна для прототипа, но на недемпфированном осцилляторе создаёт энергию, которой нет в исходной системе.
Отношение энергий соседних шагов точно равно 1 + (ω·dt)². При ненулевых ω и положительном dt множитель всегда больше единицы. В выбранном примере прирост составляет 1,097% за шаг: за секунду энергия вырастает примерно в 1,92 раза, за минуту – в 1,13·10¹⁷ раза.
Уменьшение шага вдвое снижает прирост вчетверо, но оставляет его положительным, поэтому явный Эйлер на колебательной системе расходится всегда – вопрос лишь в том, доживёт ли до расхождения игровая сессия.
Перестановка двух строк
Полунеявный, или симплектический, метод Эйлера сначала обновляет скорость по старому положению, затем положение – по новой скорости. Для осциллятора меняется порядок двух действий при тех же вычислительных затратах.
В устойчивой области ω·dt < 2 метод сохраняет модифицированную энергию линейного осциллятора. Исходная энергия не остаётся постоянной, но колеблется в ограниченном диапазоне вместо экспоненциального роста.
При заданных начальных условиях отношение энергии к исходной составляет около 0,9997 через секунду, 0,982 через минуту и 0,953 через час. Отдельный замер зависит от фазы численных колебаний; ограниченная ошибка не означает точного совпадения траектории.

Рис. 3. Частота такта ограничивает жёсткость
Условие устойчивости задаёт проектное ограничение: при 60 обновлениях в секунду ω < 120 рад/с. Собственная частота пружины должна быть ниже примерно 19,1 Гц, отношение жёсткости к массе – меньше 14’400 с⁻². На самой границе устойчивость не гарантирована.
Жёсткость пружины связана с частотой физического такта. В модели без затухания нельзя произвольно «подкрутить пожёстче», сохранив прежний шаг. При 120 Гц граница поднимается примерно до 38,2 Гц, при 240 – до 76,4 Гц; рабочее значение выбирают с запасом.
Томас Якобсен изложил схему на GDC 2001 в докладе Advanced Character Physics.
Алгоритмы написаны для Hitman: Codename 47 и вошли в движок Glacier компании IO Interactive. Выигрыш в обращении с ограничениями.
Рис. 4. Виртуальному телу приходится считаться с ограничениями
Положение вместо скорости
В позиционном варианте Верле частица хранит текущее и предыдущее положения. Скорость оценивается по разности; для расчёта энергии используют согласованную аппроксимацию. Семейство методов применяется и в молекулярной динамике.
Столкновение обрабатывается проецированием – частицу просто переставляют в допустимое место. Скорость меняется сама, потому что изменилась разность положений. Связи между частицами подтягиваются релаксацией в несколько проходов.
Доклад Якобсена и работа Беттнера с Террано о сетевой модели Age of Empires относятся к GDC 2001. Разные задачи привели к сходному инженерному выбору: использовать доступную по стоимости схему и явно учитывать ограничения симуляции.
Точность против сохранения
Классический метод Рунге – Кутты четвёртого порядка (RK4) вычисляет правую часть четыре раза за шаг. Локальная ошибка составляет O(dt⁵), глобальная на фиксированном интервале – O(dt⁴). Высокий порядок сам по себе не гарантирует сохранения энергии.
В расчёте осциллятора через час отклонение энергии составляет около 0,17% у скоростного Верле, 0,39% у RK4 и 4,69% у полунеявного Эйлера. Верле после начального вычисления требует одну новую оценку силы на шаг при повторном использовании предыдущей.
В данном примере RK4 постепенно теряет энергию, а у Верле ошибка колеблется в ограниченном диапазоне. Для длительной консервативной симуляции сохранение структуры может оказаться важнее порядка метода; итог зависит от системы, шага и критерия оценки.
Для точной траектории на коротком интервале RK4 может быть предпочтительнее.
Симплектические методы полезны в долгоживущих консервативных системах.
Устойчивость, фазовую ошибку и стоимость проверяют для конкретной игровой модели.
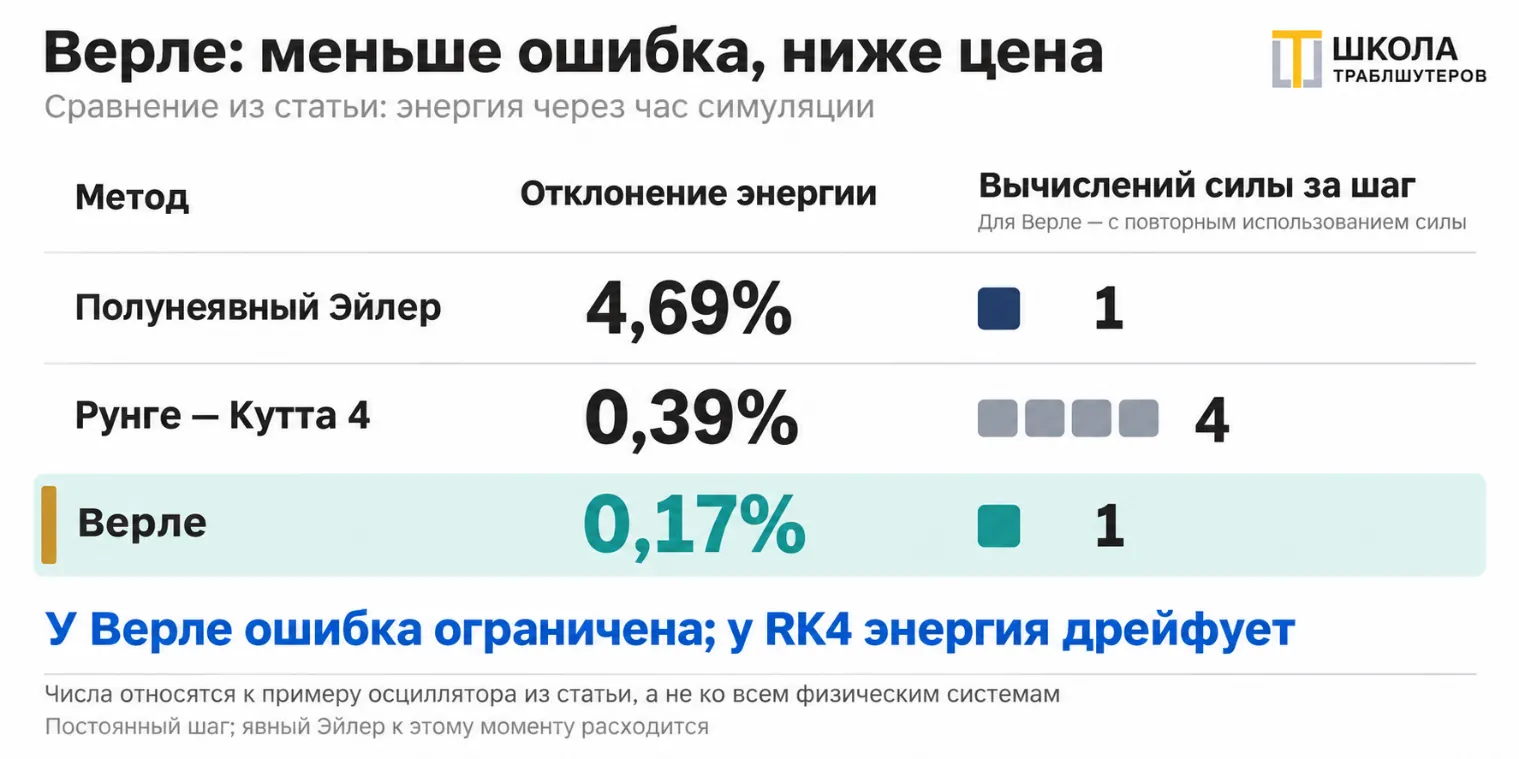
Рис. 5. Час колебаний меняет сравнение методов
Фиксированный шаг
Случайное изменение шага вслед за отрисовкой меняет поведение пружины. Адаптация dt по состоянию обычно нарушает стандартную симплектическую структуру; заранее заданная последовательность шагов сама по себе не обязательно её разрушает. Для рассматриваемой игровой схемы удобен постоянный такт.
Реальное время копится в накопителе, симуляция делает шаги фиксированного размера, пока накопленного хватает, а остаток переносится на следующий кадр: отрисовка интерполирует между двумя последними состояниями.
Постоянный такт также упрощает сетевую воспроизводимость. Две машины должны исполнять одинаковые шаги в одном порядке. Сам по себе фиксированный dt ещё не обеспечивает детерминизм, но убирает зависимость симуляции от частоты отрисовки.
Что запомнить?
- Явный Эйлер умножает энергию осциллятора на 1 + (ω·dt)² каждым шагом и расходится при любом шаге.
- Полунеявный Эйлер ограничивает ошибку энергии линейного осциллятора при ω·dt < 2.
- При такте 60 Гц собственная частота рассматриваемой пружины должна быть ниже примерно 19,1 Гц.
- В часовом примере ошибка энергии Верле – 0,17%, RK4 – 0,39%; сравнение относится к заданному осциллятору.
- Фиксированный шаг упрощает устойчивость и воспроизводимость, но не гарантирует оба свойства сам по себе.
Выбор интегратора перестал быть вопросом точности и стал вопросом того, что именно требуется сохранить. Геометрическая теория интегрирования формулирует это прямо: численный метод стоит оценивать по тому, какие свойства системы он воспроизводит.
Полунеявный Эйлер прост и подходит для многих игровых задач. Верле удобен для частиц и ограничений, RK4 – для точных расчётов на выбранном интервале. Явный Эйлер применим в других системах, но для долгой симуляции недемпфированных колебаний неустойчив.
Практический порядок работы:
- посчитать ω·dt для самой жёсткой пружины в проекте и сравнить с двойкой
- поднять частоту физического такта или смягчить пружину, если порог превышен
- заменить явный Эйлер полунеявным, используя новую скорость при обновлении положения
- зафиксировать шаг симуляции и развязать его с частотой отрисовки через накопитель
- измерять не точность за кадр, а дрейф энергии за час работы.
Проверьте устойчивость до настройки пружины на глаз: изменение шага может разрушить правдоподобное поведение. Порядок метода описывает сходимость при уменьшении dt. Симплектическая структура помогает сохранить геометрию движения, но не отменяет проверки шага и физических ограничений.
Условия численного сравнения
Сравнение относится к линейному осциллятору без затухания: масса 1, частота 1 Гц, начальное смещение 1, скорость 0, шаг 1/60 секунды. Энергию для скоростного Верле считаем по согласованным положению и скорости; процент через час – один фазовый замер, а не максимальная ошибка метода.
Источники
Якобсен Т. Advanced Character Physics. GDC, 2001.
Хайрер Э. Geometric Numerical Integration. Лекции о симплектическом Эйлере и методе Верле.
Курс Computational Physics. The Verlet Algorithm and Symplectic Integration. Билефельдский университет, 2026.